
Содержание
Я сегодня научу и покажу как создавать продвинутые системы самонаведения: от AGaTS до всей линейки -SM, -SB и -SMaSB
Так как мы все ленивые, в том числе и я, это вполне фактиш, я покажу вам по картинкам, как что делать и объясню максимально кратко как это работает и логику выполнения чего либо
Гайд будет таким чтобы задействовать минимальное количество ваших нервных клеток и ума, но поняв суть по картинкам и закрепить на практике как делать подобное
Итак мы не будем зацикливаться на простом и быстренько пройдемся по системам AGaTS и IAGaTS от iHid27 ( Так как считаю что в гайде iHid27, что объяснение довольно расплывчатое и ответственность слишком сильно перекладывается на игрока )
Вы можете не смотреть гайд, я снизу оставил файлики с каждой системой это будет набросок для вас, вы просто все подгоняете под размеры вашей запланированной ракеты и так далее.
Вам предстоит изменить следующее:
- Угловую скорость каждого пропеллера каждой фазы
- Дальность обнаружения датчиков
- Метроном
- Счетчик
- Скорость ракеты
- Габариты ракеты
- Сила тока в батарейках
Но для этого нужны моды Object editor и Toggle activation delay.
Не бойтесь это не сложно, просто потыкайте почувствуйте и делайте ваше ПВО
Структура гайда
Все что связано с гайдами по системам самонаведения и обжект эдитора. Я их поместил внутрь спойлеров, ЧТОБЫ пост не был гигантским и вам не пришлось долго перемещаться с одного места в другое, а также это визуально перевариваемо хоть как то
Все что вне гайда по системам самонаведения и обжект эдитора вне вкладочек
1. Строительные моды
Коротко: нужен Object editor и Toggle activation delay. Установка
Для создания подобных систем требуются моды Object editor и Toggle activation delay (vanilla) для нулевой реакции механизмов и редактирования их свойств, например для детектора дальность обнаружения, а для пропеллеров их силу для увеличения угловой скорости
Скачать их можно и без лицензии, используйте SteamCMD и сайты конвертеры.
- 1 Способ(Легкий):
Для этого вам нужен обычный сайт конвертер для стима, который напрямую выдает файл - 1. находим нужный мод в стиме
- 2. копируем ссылку
- 3. в сайт конвертер
- 4. вставляем и получаем готовый файлик
- 5. нужно его проверить в virustotal, а если имеется качественный антивирус то и там
- 2 Способ(Сложнее чем 1 способ, но безопасный, так как мы получаем официально все от стима):
- 1. скачать SteamCMD, зарегаться, войти
- 2. зайти в стим найти мод, скопировать ссылку
- 3. заходим в удобный вам сайт конвертер для скачивания файлов
- 4.вставляем ссылку и получаем код download и так далее.
- 5. заходим в SteamCMD ищем экзешник вставляем этот код
- 6. ждем
- 7. заходим по пути который скинул SteamCMD в консоли там же где вы прописали код
- 8. забираем файлик
- 3 Способ(не рекомендую, но ладно): Скачивать эти моды с левых пиратских сайтов и проверять на вирус
А если у вас имеется лицензия на игру, то просто скачайте со стима.
А при затруднении, стоит спросить у гугла или ИИ
Object editor:
Для редактирования свойств, параметров обьектов
Toggle activation delay:
Для нулевой реакции механизмов, если что надо вручную делать реакцию нулевой через кнопку в меню ванильного редактора, называется она так: Set Activation Delay to 0 и есть кнопка to default но я обычно всегда нулевую ставлю для всех построек, но наверное это нагрузка на игру, я хз
2. Знания об углах и угловой скорости
Вкладка: Знания об углах и угловой скорости
Спойлер
Это играет огромную роль для успешной противоракеты или системы самонаведения
УГЛОВАЯ СКОРОСТЬ:
Четкой рекомендации у меня нету, но я могу сказать как должно быть визуально:
- Обнаружение цели

2. Поворот
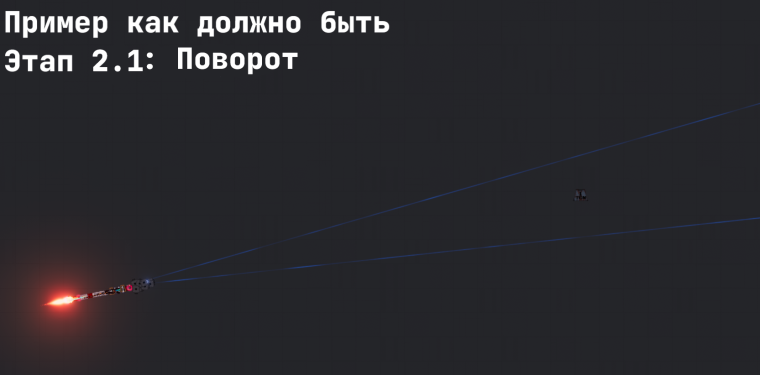
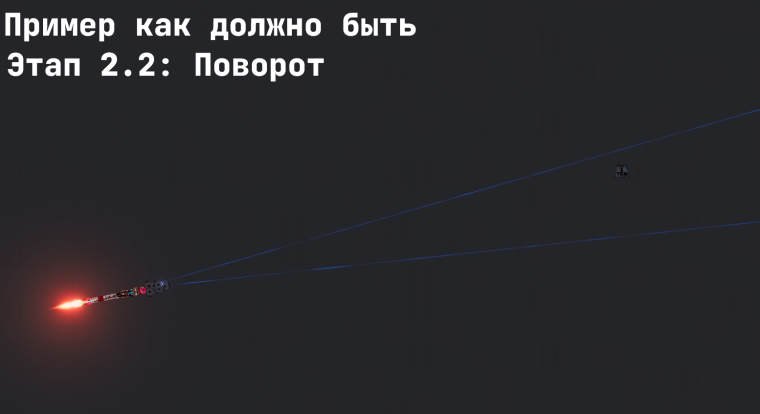
Отличия в том что в 2.1 этапе ракета поворачивается ровно на цель, а в 2.2 этапе ракета делает предугадывающий поворот, что ну не рекомендуется лично мной, если ракета не имеет системы -SM, -SB, ведь появляется шанс пролета
- МОИ РЕКОМЕНДАЦИИ ДЛЯ БЫСТРОЛЕТЯЩИХ РАКЕТ:
1 фаза — захват, основные датчики: -3/+3 I -5/+5 градусов
1 фаза — захват, поддерживающие датчики: -10/+10 I -15/+15 градусов
2 фаза — маневрирование, основные датчики: -15/+15 I -45/+45 градусов
2 фаза — маневрирование, поддерживающие датчики: -65/+65 I -90/+90 градусов
Тут выше слегка система AAGS
- МОИ РЕКОМЕНДАЦИИ ДЛЯ МЕДЛЕНОЛЕТЯЩИХ ПЕРЕХВАТЧИКОВ:
например дронов перехватчиков
1 фаза — захват, основные датчики: -10/+10 I -15/+15 градусов
2 фаза — маневрирование, основные датчики: -30/+30 I -65/+65 градусов
2 фаза — маневрирование, поддерживающие датчики: -65/+65 I -90/+90 градусов
А здесь чуть выше используется система IAGaTS
Как выбирать углы самому? если честно не знаю, но по опыту скажу, что если ваша ракета предназначена для перехвата дальних целей, то делайте углы уже, но не слишком, а для 2 фазы рекомендуются углы уже пошире, а для вторичной системы еще шире.
Если ваша ракета или дрон перехватчик предназначен для перехвата ближних целей, то уже шире и так далее, аналогично делаем шире и шире во 2 фазе как выше, слегка выше я не про методичку…
Также я вам могу по опыту посоветовать лимит углов для каждой фазы, но следовать им необязательно, если не хотите, но экспериментировать тоже полезно. Так вот:
- Для 1 фазы рекомендуется не больше 30 градусов I -15/+15 градусов
- Для 2 фазы рекомендуется до 200 градусов I -100/+100 градусов
3. AGaTS (Адаптивная система захвата и наведения)
Аббревиатура выдумана
Автор системы: iHid27
Требования: не требуется никакого опыта, кроме азов конечно же
Вкладка: Гайд по AGaTS
Спойлер
А теперь перейдем к нашим картинкам.
- Классический вид AGaTS без обшивки (только системы самонаведения):
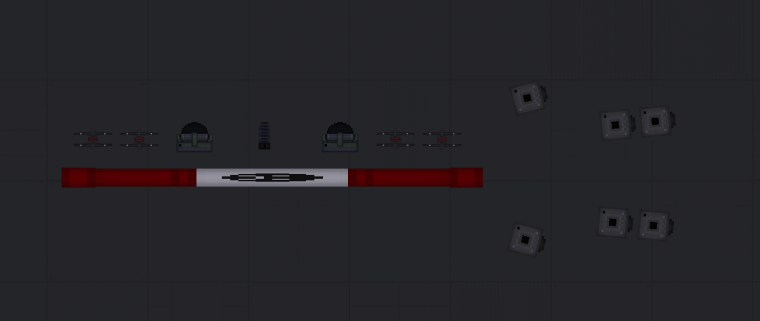
Основная фотка
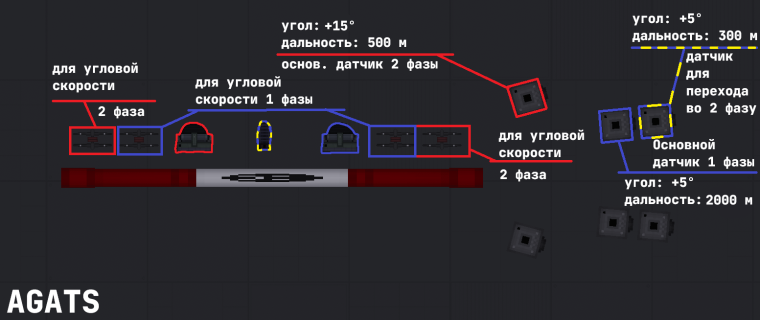
Все что обведено красным — приколы 2 фазы, а синей — прикольчики 1 фазы, кстати снизу детекторы те что не обвел, если, что аналогично имеют те же задачи что и сверху, те что обведены
Логика: вторая пара детекторов отвечает для перехода во 2 фазу, а остальные просто для поворота (Угловой скорости).
1 шаг заключается в том, чтобы вы повторили подобное в игре
Нагревательная лампочка которая обведена желто-синей штучкой связана с детекторами для перехода во 2 фазу, она ломает все системы 1 фазы, чтобы та больше не включалась, почему нельзя использовать их снова? да потому что нам нужна разная угловая скорость и также система 1 фазы попросту забагается, приходится делать так
2. Дальше нужно сделать так
Аналогично делаем также снизу в обеих фото
3. Теперь работаем с датчиками для перехода во 2 фазу
Нам понадобятся эти вещи:
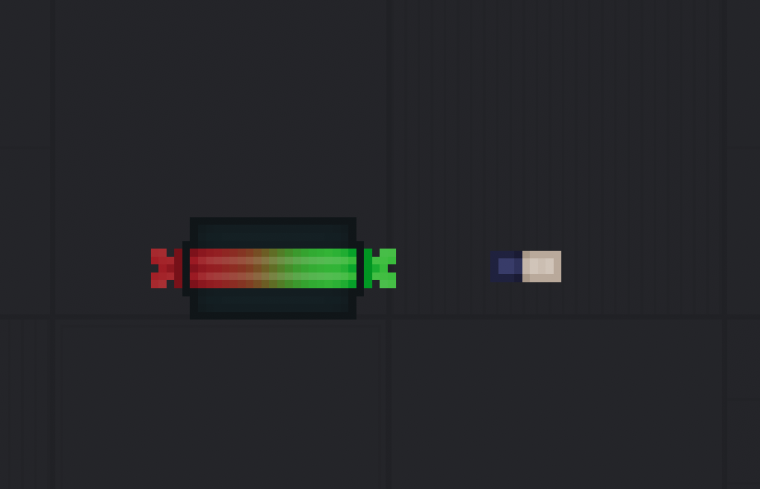
Называются: Activation fuse и конвертер какой то ну с красного на зеленый и наоборот.
Дальше мы делаем так:

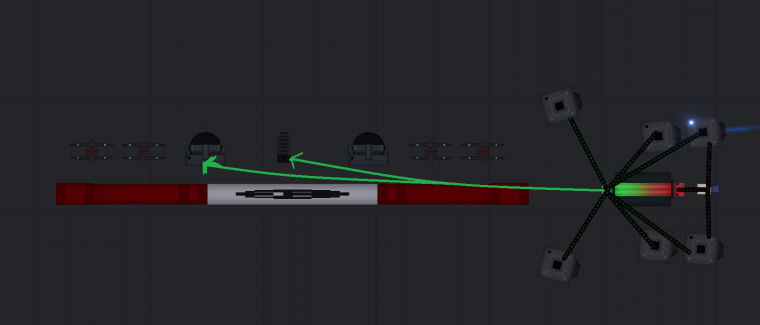
На картинке обозначены цвета проводов как в игре, их всего 3: красный, синий и зеленый
Это нужно чтобы при переходе на 2 фазу, все лишние датчики выключились и включились датчики 2 фазы, гироскоп 2 фазы и нагревательная лампа чтобы сломать все механизмы 1 фазы кроме датчиков 1 фазы.
4. Теперь мы работаем с нагревающей штучкой
Должно быть так:

Для чего: чтобы сломать все механизмы связанные с 1 фазой
Еще раз повторим: Зачем если можно использовать механизмы 1 фазы еще раз их во 2 фазе?
и еще раз повторим: Их нельзя использовать снова. Потому что возможно что один из механизмов 1 фазы останется включенным что помешает работе (в общем забагается) и также нам нужна другая угловая скорость, так что легче все уничтожить и взять другие механизмы уже 2 фазы с отредактированными свойствами
И наконец то мы закончили)
[ У вас должно получиться примерно так ]——————————————
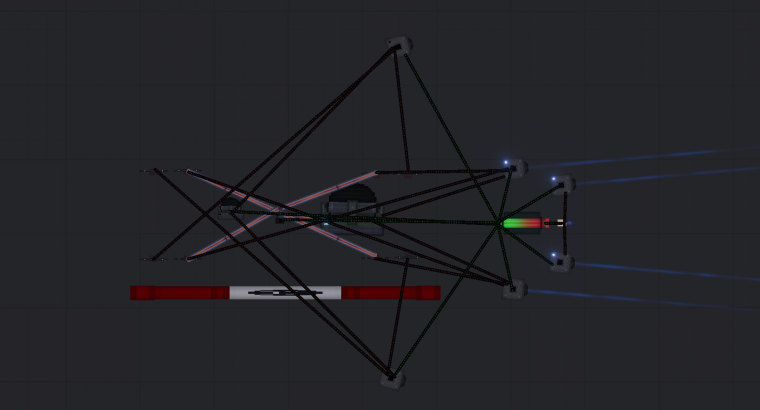
Теперь вы все должны уметь делать простейшую систему продвинутого самонаведения AGaTS
4. IAGaTS (Улучшенная адаптивная система захвата и наведения)
Аббревиатура выдумана.
Автор системы: iHid27
Требования: Знания про AGaTS
Вкладка: Гайд по системе IAGaTS
Спойлер
Для начала изучим структуру IAGaTS и вторичную систему:

Вторичная система
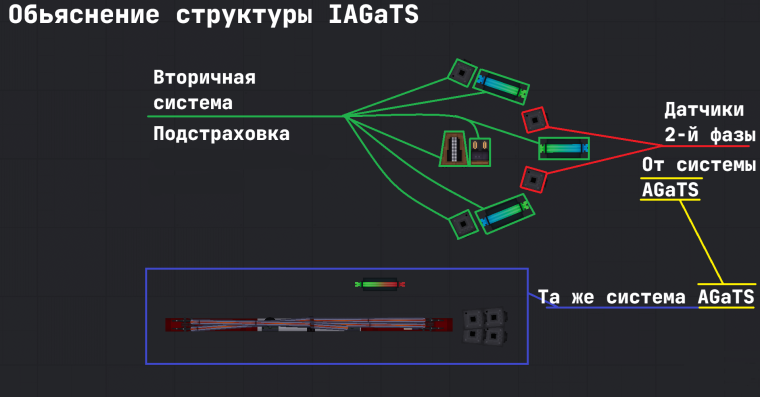
Структура IAGaTS
На фото видно что передние датчики, которые подсвечены красным являются частью 2-й фазы системы AGaTS, то есть они взаимосвязаны с вторичной системой
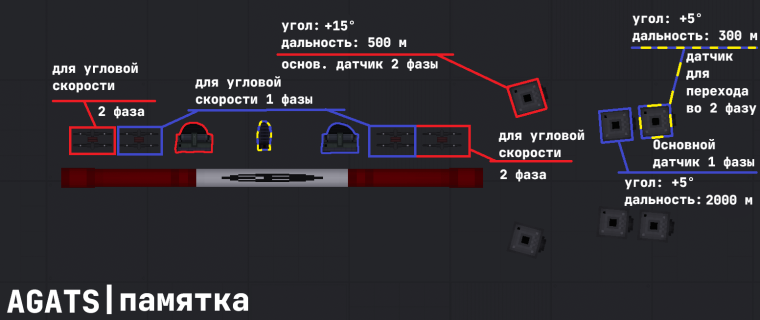
Вот памятка, это нужно знать чтобы понимать дальнейшее и создать противоракету с нуля своими руками
- Соединение проводов во вторичной системе
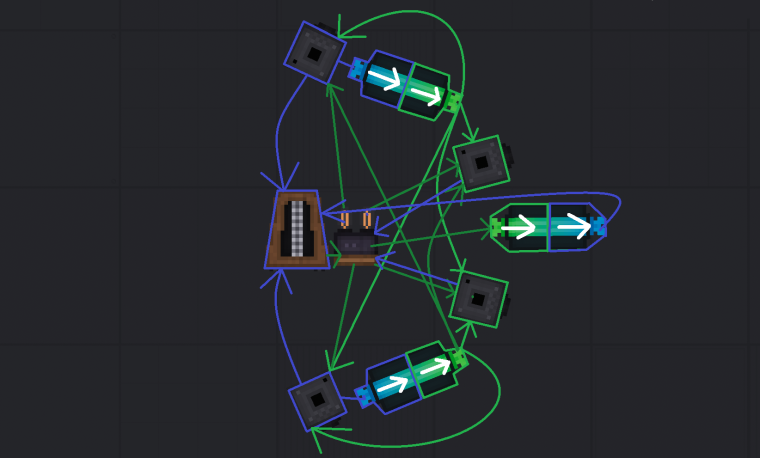
Тут легко запутаться, но это итоговая картинка, как все будет. Вы можете использовать эту фотку для того чтобы создать вторичную систеиу, достаточно понять куда идут стрелки и по этому собрать вторичку, цвета на фотке совпадают с цветами проводов в игре
Теперь давайте по шагам:
1.1 Датчики вторичной системы (Соединение проводов)
ВАЖНО: датчики вторичной системы, то есть те, что имеют довольно большой угол должны иметь single behavior, то есть они должны посылать 1 сигнал, а не постоянный сигнал
для чего: для выключения датчиков и запуска метронома
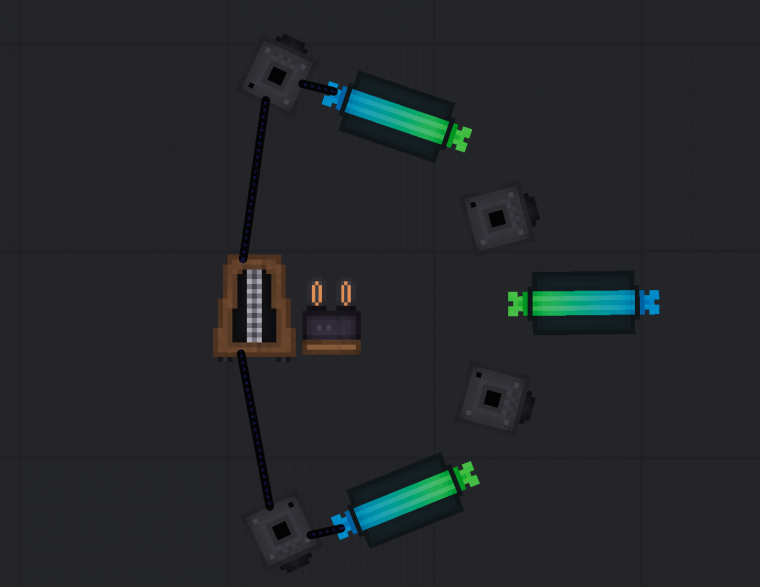
Если, что все, что вы делаете сверху или снизу нужно аналогично также делать снизу или сверху в зависимости с какой стороны вы начинаете
1.2 соединяем провода сине-зеленого конвертера.
Для чего: чтобы выключать датчики
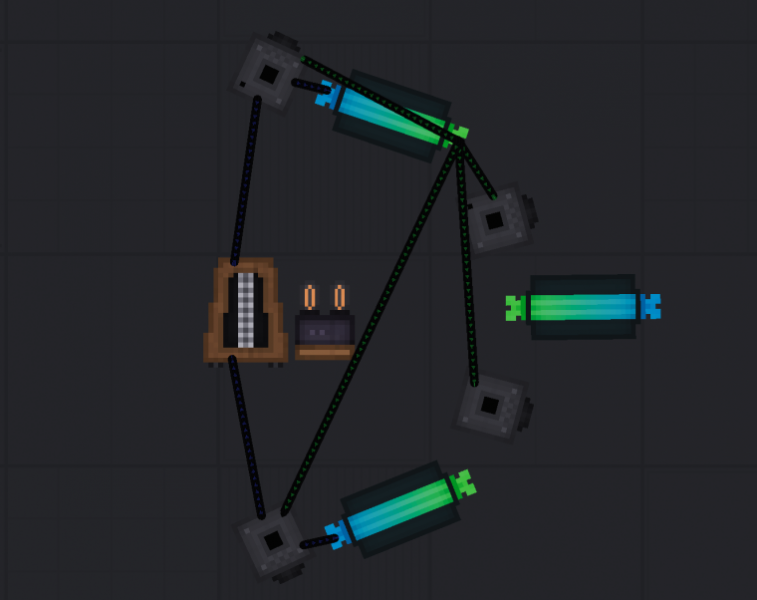
Аналогично делаем тоже самое снизу:
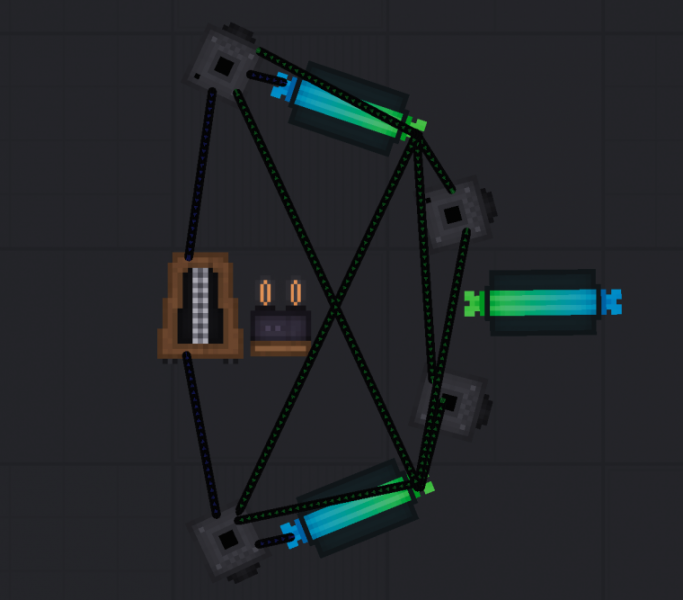
В чем логика проводки нижнего и верхнего сине-зеленого конвертера? ваша задача протянуть их от конвертера к каждому датчику как показано на фото, средний конвертер мы не трогаем
1.3 работаем с счетчиком и метрономом

Я провел зеленый провод от метронома к счетчику. Он будет считать и прибавлять циферку с счетчику до указанной вами цифры или числа. Мы соединяем зеленым проводом от метронома к счетчику.
Логика: когда датчик вторичной системы зафиксирует, что луч засек цель, то выключатся все датчики для предотвращения непроизвольного поворота и после чего включится метроном тот будет считать в счетчике.
От счетчика нужно провести зеленый провод ко всем датчикам.

Это нужно, чтобы когда счетчик закончит считать, система перешла в исходное состояние и начала снова наводиться, после мощного доворота
После чего делаем так:

Это нужно чтобы что метроном прекратил считать в счетчике
После чего датчики 2 фазы от системы AGaTS соединяем синим проводом к счетчику:
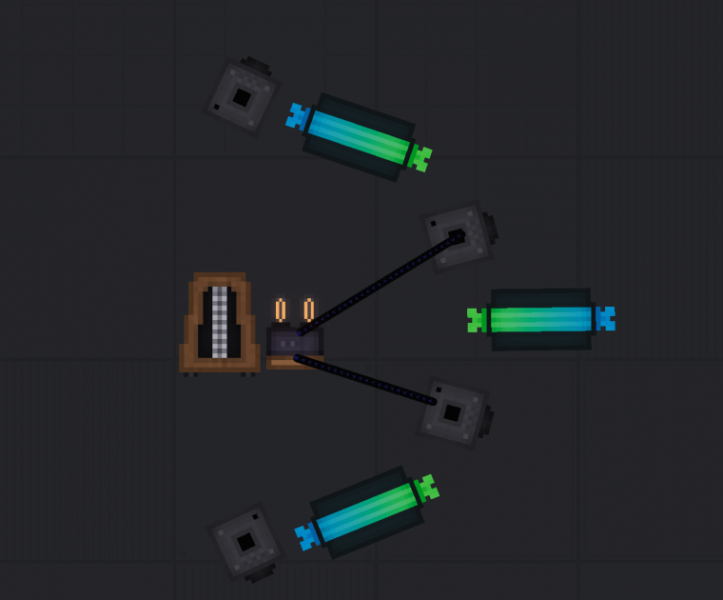
Это требуется для сброса цифры/числа в счетчике
ГОТОВО, молодцы) теперь переходим ниже)
————————————[ У вас должно получиться примерно так) ]——————————————
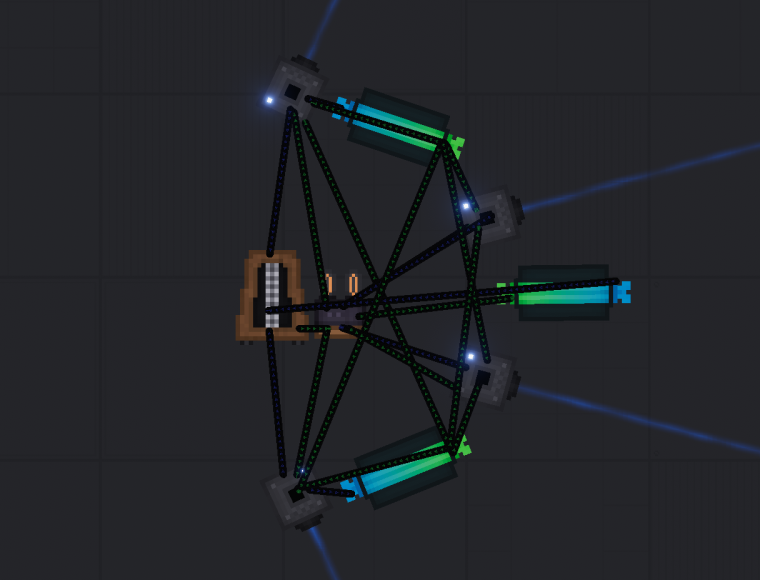
Теперь мы закончили делать логику вторички, осталось связать это все к угловой скорости вторички и системе AGaTS.
Вполне осталось поработать с датчиками вторичной системы. Датчики 2 фазы от AGaTS мы не трогаем они готовы, если вы задались вопросом почему? то перейдите заново к 3 разделу: AGaTS и пересмотрите схему/структуру системы AGaTS и для чего нужны датчики 2 фазы от AGaTS.
Ладно шучу, основные датчики 2 фазы они лишь сильно поворачивают ракету, маневрируя к цели, а поддерживающие датчики те что за спинами датчиков 2 фазы, делают мощный доворот в сторону, чтобы предотвратить пролет или успешно справиться с маневрами цели.
Так вот пойдем те ниже)
2. соединяем датчики вторичной системы с механизмом угловой скорости вторичной системы.
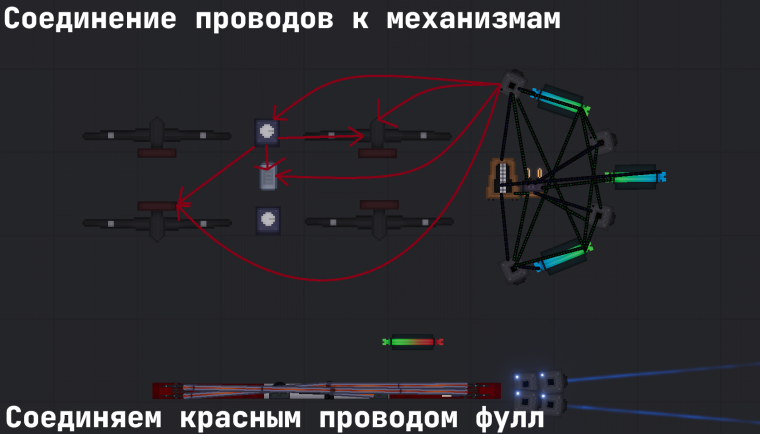
Аналогично делаем снизу с нижним датчиком и наоборот, короче наоборот все.
Логика проста, концепция та же просто с усилением тяги и определенным временем как долго это все будет работать.
Я советую выбросить батарейку и просто сделать силу пропеллеров безумной, это будет некая мини оптимизация, но ладно так уж и быть.
Батарейку мы соединяем электрическим проводом ко всем пропеллерам вторичной системы

Требуется для усиления тяги пропеллеров. Следует изменить свойства батарейки или пропеллеров, если вам нужен более сильный доворот
——————-[ У вас должно получиться примерно так, ну короче вы поняли ]————————

Логика проста поддерживающий датчик включает пропеллеры, чтобы создать угловую скорость, включая батарейку которая подпитывает пропеллеры, включая параллельно таймер на 0.1 секунду, после чего таймер выключает пропеллеры и батарейку.
Схема: Поддерживающий датчик -> засек цель
Логика срабатывания механизма:
— Активация пропеллеров, батарейки и таймера на 0.1 секунду
— Таймер на 0.1 секунду выключает пропеллеры и батарейку
Все, после чего ждем когда счетчик досчитает до лимита, чтобы можно было снова наводиться
4. Соединяем вторичку с системой AGaTS, чтобы получить IAGaTS
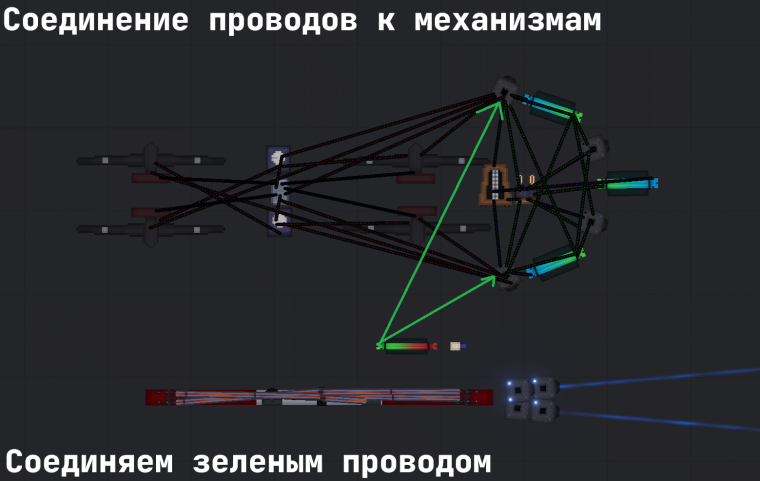
Это нужно чтобы поддерживающие датчики 2 фазы включились во время перехода во 2 фазу
4. Далее мы соединяем логику вторички с системой AGaTS, чтобы получить IAGaTS
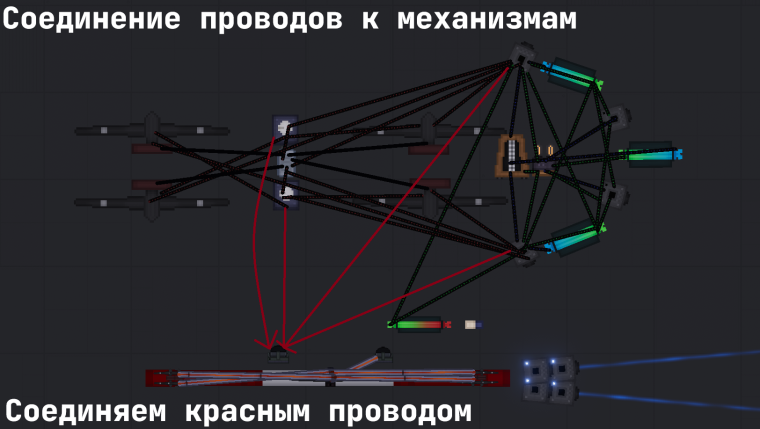
————————————[ У вас должно получиться вот так вот ]——————————————

Теперь у вас получилась система IAGaTS, наконец то.
Вы большие молодцы) осталось все укомплектовать)
И наконец то вот:

Так ну вы хороши, давайте перейдем ниже к моей системе AAGS)
5. AAGS (Активная система самонаведения)
Аббревиатура выдумана мной
Автор: Orius, то есть я
Требования: Знания о AGaTS и IAGaTS
Вкладка: Гайд о системе самонаведения AAGS
Спойлер
Как же я в прошлый раз хорошо обьяснил боже, сейчас получится ли с 2 попытки хз, но продолжим
Ладно заново строчим текст. (Кто не понял, у меня случайно снесся гайд уже где то больше 5 раз, короче, но это не полный снос а лишь ну там часть снеслась).
Так вот AAGS отличается от AGaTS, IAGaTS, практически ничем, кроме наличия вторичной системы во 1 фазе, да вот так вот просто, сейчас покажу как выглядит система:
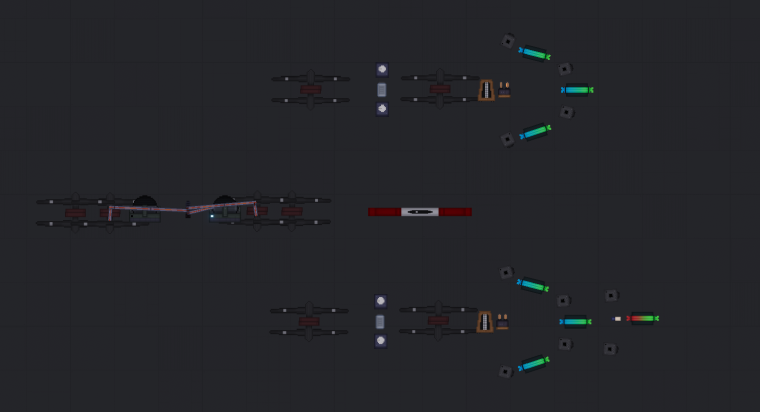
Довольно сложно, да? но давайте пойдем по шагам и разберем структуру AAGS, чтобы воссоздать систему)
А вот структура:
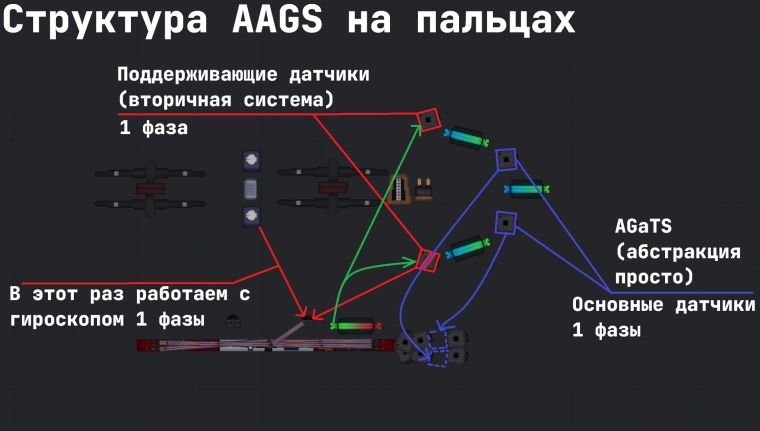
Логика та же, просто вторичная система имеется и у 1 фазы, мы берем основные датчики 1 фазы и так же вытворяем как было в 4 разделе IAGaTS когда брали основные датчики 2 фазы.
Следуя по фотке, выше, как провода проведены у нас должно было получиться подобное:
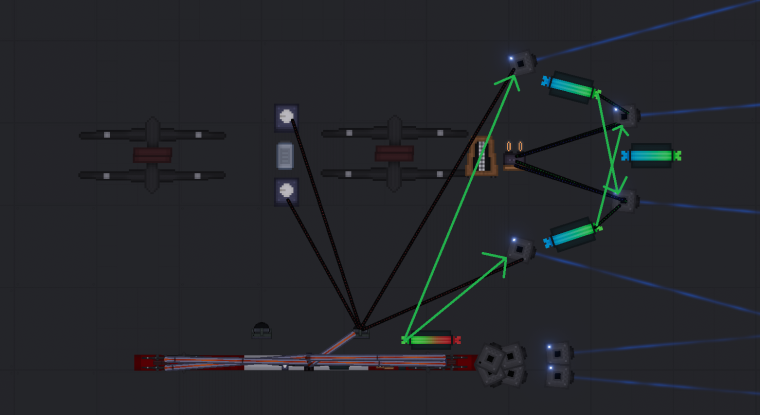
Да в этот раз мы соединяем красным проводом от таймеров и поддерживающих датчиков вторичной системы к гироскопу 1 фазы, а не 2 фазы.
Это нужно чтобы выключать гироскоп и мы могли поворачиваться.
Также нужно взять зелено-красный конвертер, после чего от него нужно провести зеленым проводом к поддерживающим датчикам вторичной системы, чтобы они выключались когда мы переходим во 2 фазу.
Да вы правильно поняли я про тот конвертер чтобы включать датчики 2 фазы и выключать 1 фазы.
После чего мы соединяем зеленым проводом от счетчика к основным датчикам 1 фазы и синим проводом от основных датчиков 1 фазы к счетчику:
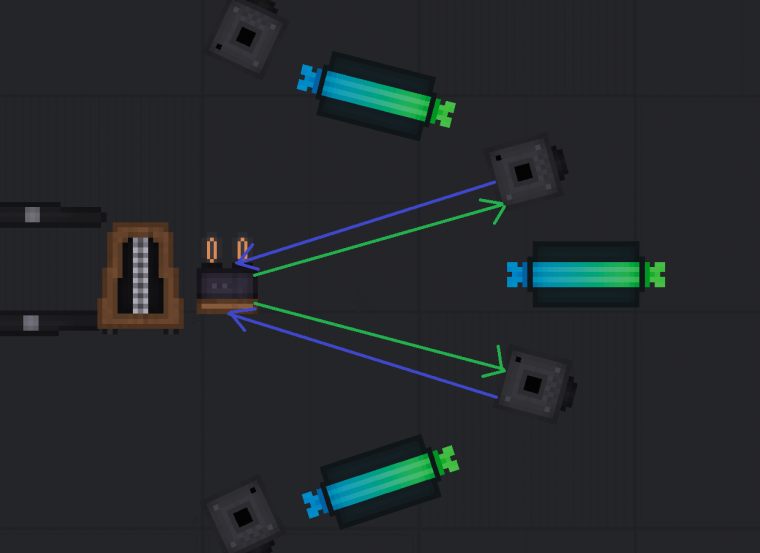
Это нужно для сброса счетчика и чтобы датчики снова включались после того как счетчик достигнет лимита.
Также мы от сине-зеленых конвертеров проводим зеленые провода к основным датчикам:
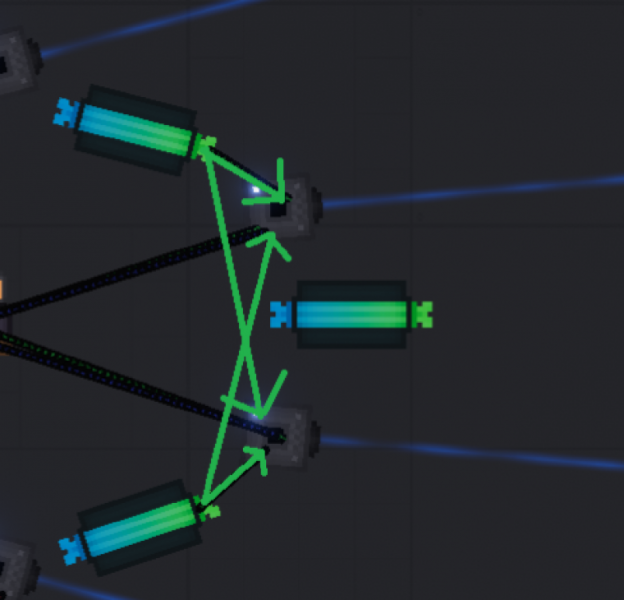
Это нужно чтобы когда поддерживающие датчики 1 фазы обнаружат цель они выключали основные датчики 1 фазы, что насчет поддерживающих датчиков 1 фазы? если вы тоже к ним провели от нижнего и верхнего сине-зеленого конвертера зеленый провод к обоим поддерживающим датчикам, то можно забыть, а если не провели, проведите.
Итак мы закончили)
——————————-[ Ииииии У должно было получиться так вот ]———————————-
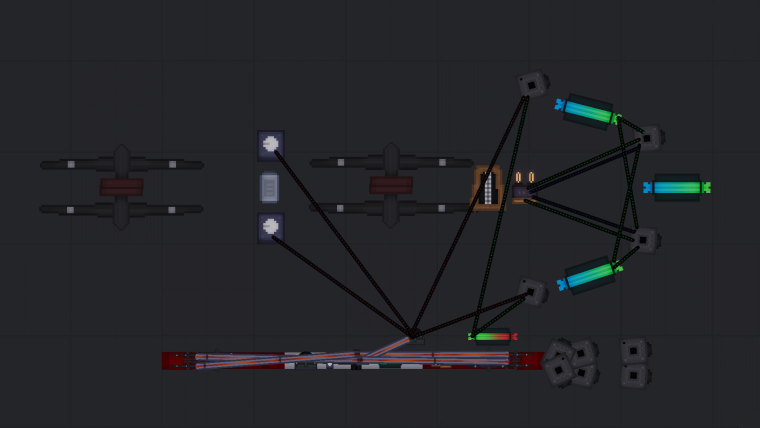
Теперь укомплектовываем:
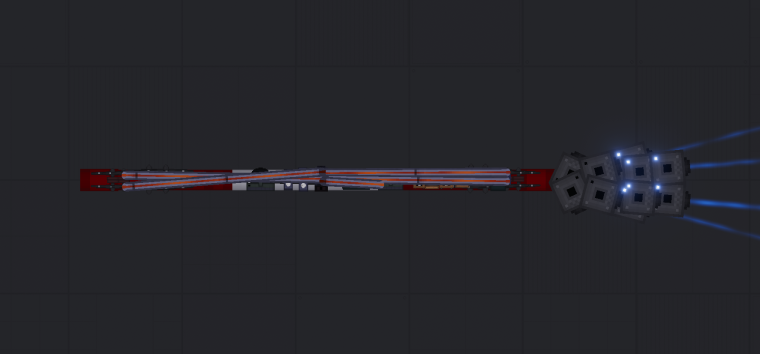
Молодцы) теперь вы должны уметь делать AAGS или хотя бы понимать логику его работы)
А теперь давайте перейдем к модификациям этих систем а точнее линейкам: -SM, -SB, -SMaSB..
Пролистаем ниже)
6. Линейка -SM (Пространственное маневрирование/отклонение)
Аббрев.. короче все слова выдуманы и все, просто все, давайте ниже
Автор: Ориус, это я
Требования: Знания о системе AGaTS или IAGaTS
Вкладка: Гайд по линейке -SM
Спойлер
Пропеллеры системы -SM должны быть ровно в центре масс ракеты, то есть так:
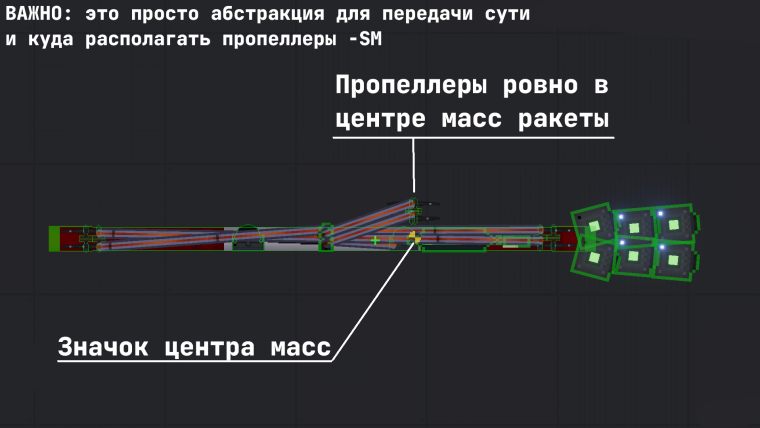
Теперь когда мы знаем основу и для -SM и для -SB продолжим гайд дальше..)
- Для AGaTS:
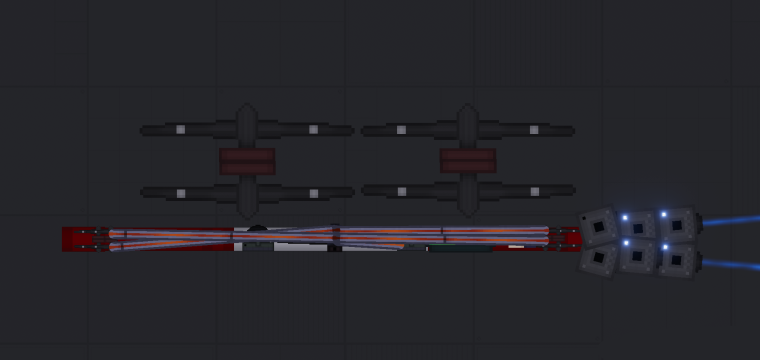
Пропеллеры которые вы видите на фоне, это все что нужно для -SM, да вот так вот все просто)
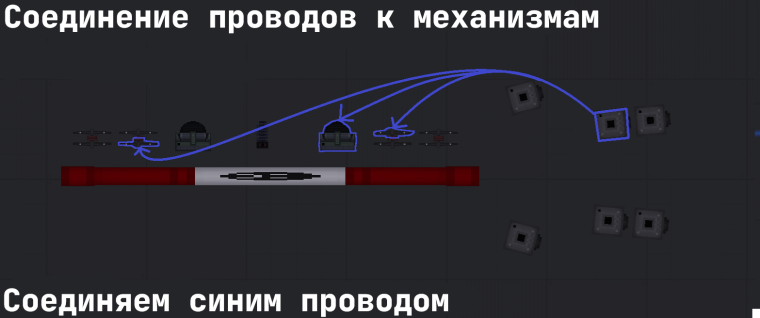
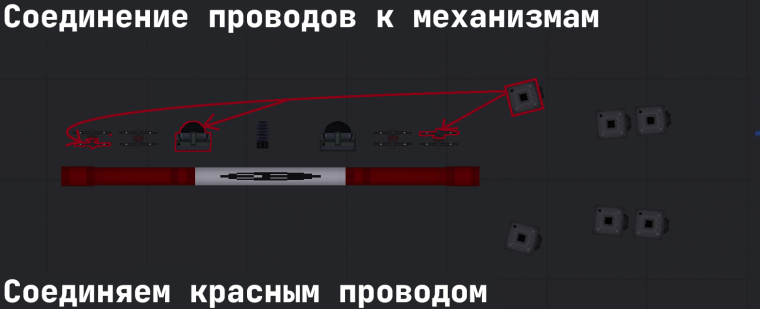
Теперь давайте ниже)
1.1 Соединение проводов к механизмам
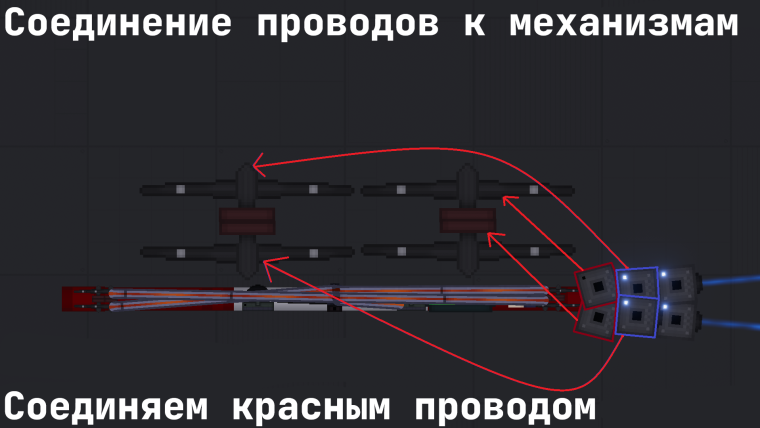
Это нужно чтобы если верхние датчики зафиксирует цель подниматься наверх, а если нижние то соответственно опускаться вниз
Для верхних пропеллеров рекомендуется ставить большие значения, а для нижних на чуть меньше, ведь гравитация тянет ракету вниз и был баланс, но все же рекомендуется одинаковое значения и на нижних и на верхних пропеллерах если ваша цель создать противоракету для самых различных ситуаций.
Вам нужно сделать так чтобы пропеллеры -SM напрямую поднимали/опускали ракету, но не слишком сильно
1.2 Соединение нагревающих труб к механизмам 1 фазы
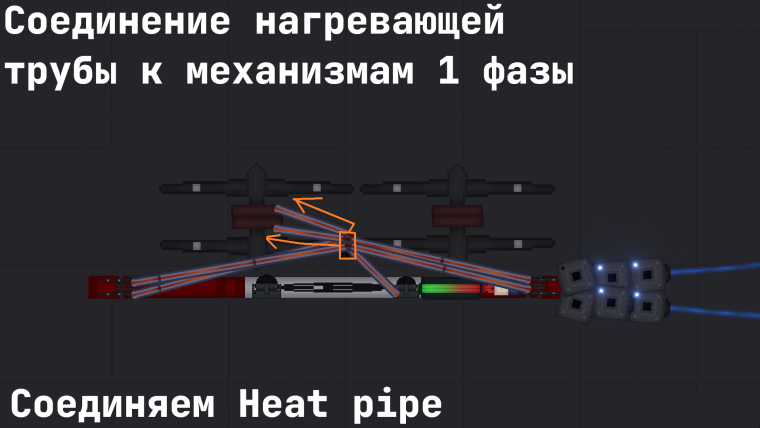
Готово) да это было быстро после чего мы все укомплектовываем:
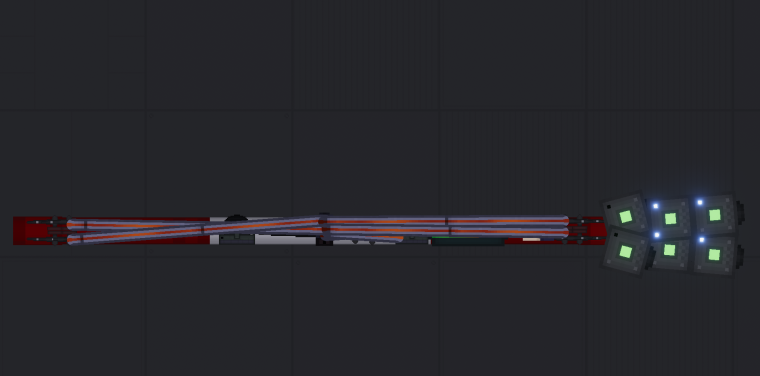
Для IAGaTS:
Делаем все также как и в AGaTS для основных датчиков, а для поддерживающих тоже самое, то есть… ну смотрите
Поддерживающие датчики мы красным проводом соединяем к пропеллерам -SM верхний датчик 2 фазы к верхнему пропеллеру -SM 2 фазы и нижний к нижнему.
Но это не все, не забывайте про таймеры, если мы использовали верхний датчик то красным проводом соединяем верхний таймер к верхнему пропеллеру -SM 2 фазы и снизу также аналогично.
Теперь важное отличие:
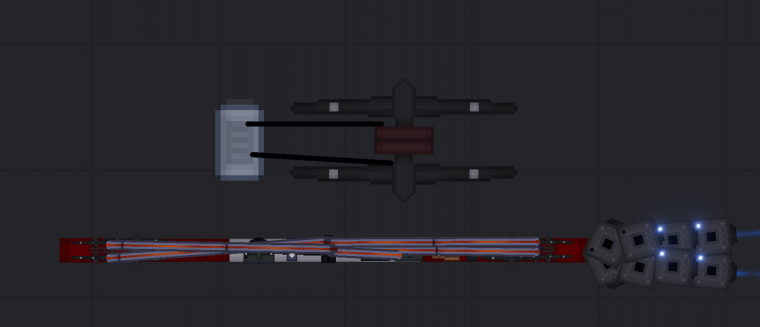
Это нужно чтобы ракеты была сбалансированной и система -SM была использована для максимум эффективности.
Батарейку мы естественно же крепим к пропеллерам -SM в зависимости от фазы, так как у IAGaTS две фазы, а вторичная система как раз таки находится на 2 фазе, мы батарейку крепим к пропеллерам -SM 2 фазы электрическим проводом)
Готово это было оооооооочень быстро)
Легенды) теперь вы умеете делать -SM, кстати для AAGS делаете тоже самое, что и в IAGaTS но теперь для 1 фазы вторичной системы и 2 фазы вторичной системы. Да в зависимости от фазы вы крепите от батарейки электрический провод к пропеллерам -SM фазы над которой вы работаете.
Ну все го вниз к линейке -SB, она будет идентична с этим гайдом но вместо пропеллеров ховербокс)
7. Линейка -SB (Умное торможение)
На самом деле тупое, но забавно что название линейки так и не изменяется, типо.. Stupid braking, ладно давайте продолжим)
Ну автор: Orius, я — Orius
Требования: Знания о системе AGaTS
Вкладка: Гайд по линейке -SB
Спойлер
Так… здесь тоже самое что и в линейке -SM, просто мы заменяем пропеллеры -SM на ховербокс, это заставит ракету замедляться)
Ховербокс выглядит так:
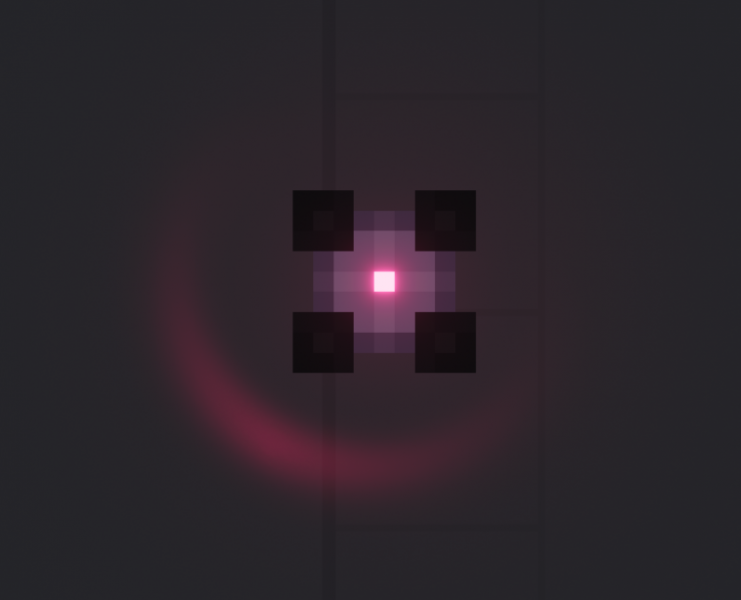
и называется: Dampening box, но это ховербокс
Учиться тут нечему просто замените пропеллеры -SM на ховербоксы, чтобы получить систему -SB
вот и все это было прям очень очень быстро, ну теперь вы умеете делать линейку -SB)
Теперь перейдем те к линейке -SMaSB, гайд по нему по идеи тоже будет таким же быстрым..
8. Линейка -SMaSB (Пространственное маневрирование и умное торможение)
Автор: Ориус, то есть яя
Требования: Знания о системе AGaTS
Вкладка: Гайд по линейке -SMaSB
Спойлер
Для начала, покажу вам насколько линейка SMaSB крутая, пролистайте чуть ниже
Наглядный пример разницы работы AGaTS и AAGS-SMaSB:
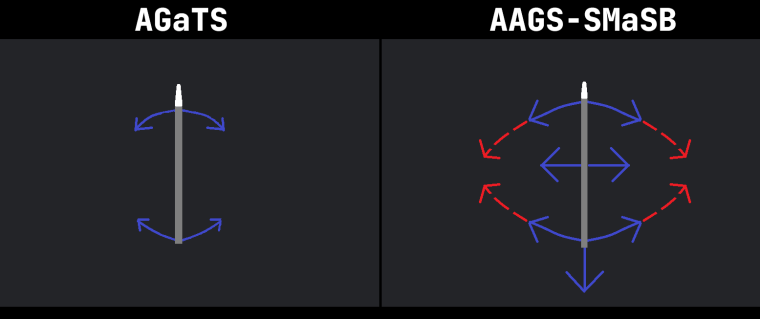
- Синие стрелки по краям — угловая скорость, пунктиры от них наличие поддерживающих датчиков
- Синие прямые стрелки по бокам — система SM (Пространственное маневрирование)
- Синяя стрелка снизу — система SB (Умное торможение)
Также пример углов наведения:
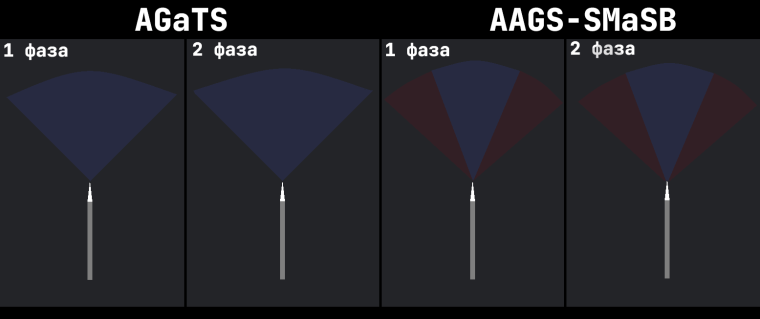
- Синее покрытие — основные датчики
- Красное покрытие — поддерживающие датчики
Но на фото лишь абстракция углы наведения у AAGS очень большие, больше чем у AGaTS в несколько раз
Теперь перейдемте к гайду)
Здесь все тоже самое как в линейках -SM и -SB, просто теперь мы совмещаем и ховербоксы и пропеллеры -SM
Сделав это у вас получится полноценная линейка -SMaSB, кстати ховербоксы нужно делать большими чтобы их сила замедления была еще сильнее, но не слишком чтобы ракета не летала слишком деревянно.. и да батарейки к ним тоже надо лепить на вторичных системах
9. Мини гайд по Object editor
Вкладка: мини гайд по обжект эдитор
Спойлер
Это нужно чтобы не было вопросов а как менять и так далее, ну чтобы вас не бросать в общем).
Кстати в этом мини гайде, будут лишь те настройки которые нам нужны)
Я вам покажу в виде текста, то есть: путь/путь…./меняем значение
- Вот методичка по базовому программированию которая нам нужна:
- int: 67, 52, 42 и так далее I это целые числа
- float: 52.4242, 42.6767, 67.6767 I это дробные числа или числа с плавающей запятой
- double: 67.42, 42.24, 67.6767676767 I это дробные числа или числа с плавающей запятой
————————[ Все го спидран, щас быстренько пропишу ]————————
Сила пропеллеров: Propeller -> FanBehavior -> Set strength -> устанавливаем float значение, увеличивает тягу пропеллеров
Мощность батарейки: Battery -> GeneratorBehavior -> Set target charge -> float значение, увеличивает мощность тока
Дальность обнаружения датчиков: Metal Detector -> DetectorBehavior -> Set range -> float значение, тут я думаю вы сами понимаете что меняется
Нагревательная лампочка: Heating Element -> HeatingElementBehavior -> Set target temperature -> float значение, увеличивает значение до какой температуры нагреется лампочка
——————————-
и при необходимости рекомендую: Heating Element -> HeatingElementBehavior -> set heat target speed -> float значение, скорость нагрева
Двигатель: Thruster -> ThrusterbedBehavior -> Set thrusting force -> float значение, увеличивает тягу двигателя
И наконец то боевая часть, служить ею будет наш корпус — Red Barrel
Red Barrel -> ExplosiveBehavior ->
Рекомендую менять эти значения:
Set range -> float значение
——————————-
Set fragment force -> не рекомендую ставить много если по ТТХ БЧ маленькая, float значение
——————————-
Set shockwave lift force -> Это чтобы при взрыве ломались крепления, чем больше тем легче будут ломать от взрыва крепления, float значение
——————————-
Set ballistic shrapnel count -> int значение, это нужно чтобы при взрыве выбрасывались осколки, рекомендую ставить до 300, ну для противоракет
——————————-
Set affect victim temperature -> float значение, она нагревает вокруг объекты +- до вашего указанного числа
И вроде бы все, могут быть ошибки, но в основном их нет, если что все мои знания Object editor взяты не из гайдов, а моего личного изучения и случайного замечания совпадений если менять это то произойдет это и т.д.
Ну все я закончил, вы снова большие молодцы)
Про будущую систему самонаведения D-AHS и ключевые проблемы самонаведения в других постройках
D-AHS — Динамически-активная / динамическая активная система самонаведения.
Она будет создана с нуля и будет решать все проблемы систем: AGaTS, IAGaTS от iHid27 и мои системы AAGS и линейки -SM, -SB и -SMaSB
Решить она должна несколько ключевых штучек: количество деталей и оптимизация, вот меня это подбешивает хочется например 4 ракеты, а максимум можно 2 из за того что 1 ракета это аж 95-105 деталей на базе AAGS-SMaSB.
Я ее планирую пока что и у меня есть уже первые наброски и тесты, сейчас я по отдельности проверяю логику работает ли регулировка и так далее, она планируется быть, ладно не буду воздуханить, ведь ну многое может поменяться к релизу (P.S: она будет и тесты успешные)
Но я учел кучу проблем когда делал свои ПВОшки, ЗРКашечки, ЗРСечки и она заключается в этом:
- Оптимизация, да это касается сильно моих построек хоть и пытаюсь не выходить за пределы 320 деталей для 2 ракет и шасси
- Фиксированная угловая скорость, да можно сделать меньше чтобы хоп хоп хоп медленно шла по дуге, в конце концов она ее поразит или пролетит, но если цель маневрирует, а много датчиков, это ужас. Вот и для этого нужна динамическая регулировка угловой скорости
- Фиксированная скорость ракеты, просто возможен пролет вокруг цели
- … пока что не знаю, ах да точно логика последовательности и алгоритм, в моем D-AHS это будет наблюдаться 100% ведь логика алгоритма выполнения работы механизмов еще сырая, но будет усовершенствоваться
Но важно понимать, что это все не так плохо, просто это может помешать, а не критически срочно убрать эту штучку с системы самонаведения или настроить, но в основном все окей.
После релиза первого или пятого ЗРК/ПВО с системой D-AHS я вам скину гайд на него, чтобы тоже могли делать крутые штучки
Файлы с заготовками каждой системой
В папке присутствуют системы которые я делал в гайде:
- AGaTS
- AGaTS-SM
- IAGaTS
- AAGS
Ну я ленивый лень делать прям каждую систему все же моя задача научить..
Инструкция для чего файлы с заготовками каждой системы в начале гайда
Дальше идет воздуханство: Но я вам не советую, ведь куда интереснее проектировать что то новое для вас и сложное, а не скопипастить и изменить параметры определенных механизмов, но в основном если вы ленивы и вполне вам пофиг скачивайте файлики и ну вообще…
А это не воздуханство: .. это в основном для того чтобы вы не делали системы с нуля с нуля и с нуля это вполне экономит время и дает сосредоточиться на работе самонаведения(свойства каждого механизма), а не когда наконец то закончил шасси, наконец то закончил ракету и по быстрее выложить вашу прикольную штучку (ЗРК, ЗРС и другие прикольчики)
Б….ь ну это капец, ряльно у меня гайд сносился больше 5-7 раз, ну это капец эти кнопки на мышке назад и вперед ну руины, заново пришлось тратить нервы, но ладно забудем..
ладно как же у меня горит (писал на момент когда снес гайд еще раз, потеряв работу сделанную час назад к тому времени). Гайд я сношу, нажимая на боковую кнопку назад и так я возвращался на прошлую страницу, а черновик не успевал сохранится, мдаа…. но главное что я закончил делать гайд для вас)
By ORIUS I Ну наконец то я закончил, ну надеюсь вы оцените мой труд вложенный в гайд и то что все научились или научатся вскоре делать ПВО на продвинутых системах самонаведения.
а я пойду отдохну, потом выложу ЗРК с системой D-AHS, которая на 100% авторская, а не доработка поверх другой системы самонаведения, давайте ребят
Источник: www.playground.ru

